Телескопический погрузчик должен не только поднимать груз на нужную высоту, но и уверенно передвигаться по рабочей площадке. На строительном объекте ему приходится объезжать материалы и технику, в сельском хозяйстве – двигаться по грунтовым дорогам и территории фермы, а на складах – маневрировать между зданиями и зонами хранения.
Поэтому при выборе машины стоит обращать внимание не только на грузоподъёмность и вылет стрелы. Большое значение имеют конструкция ходовой части, тип привода и способы управления колёсами.
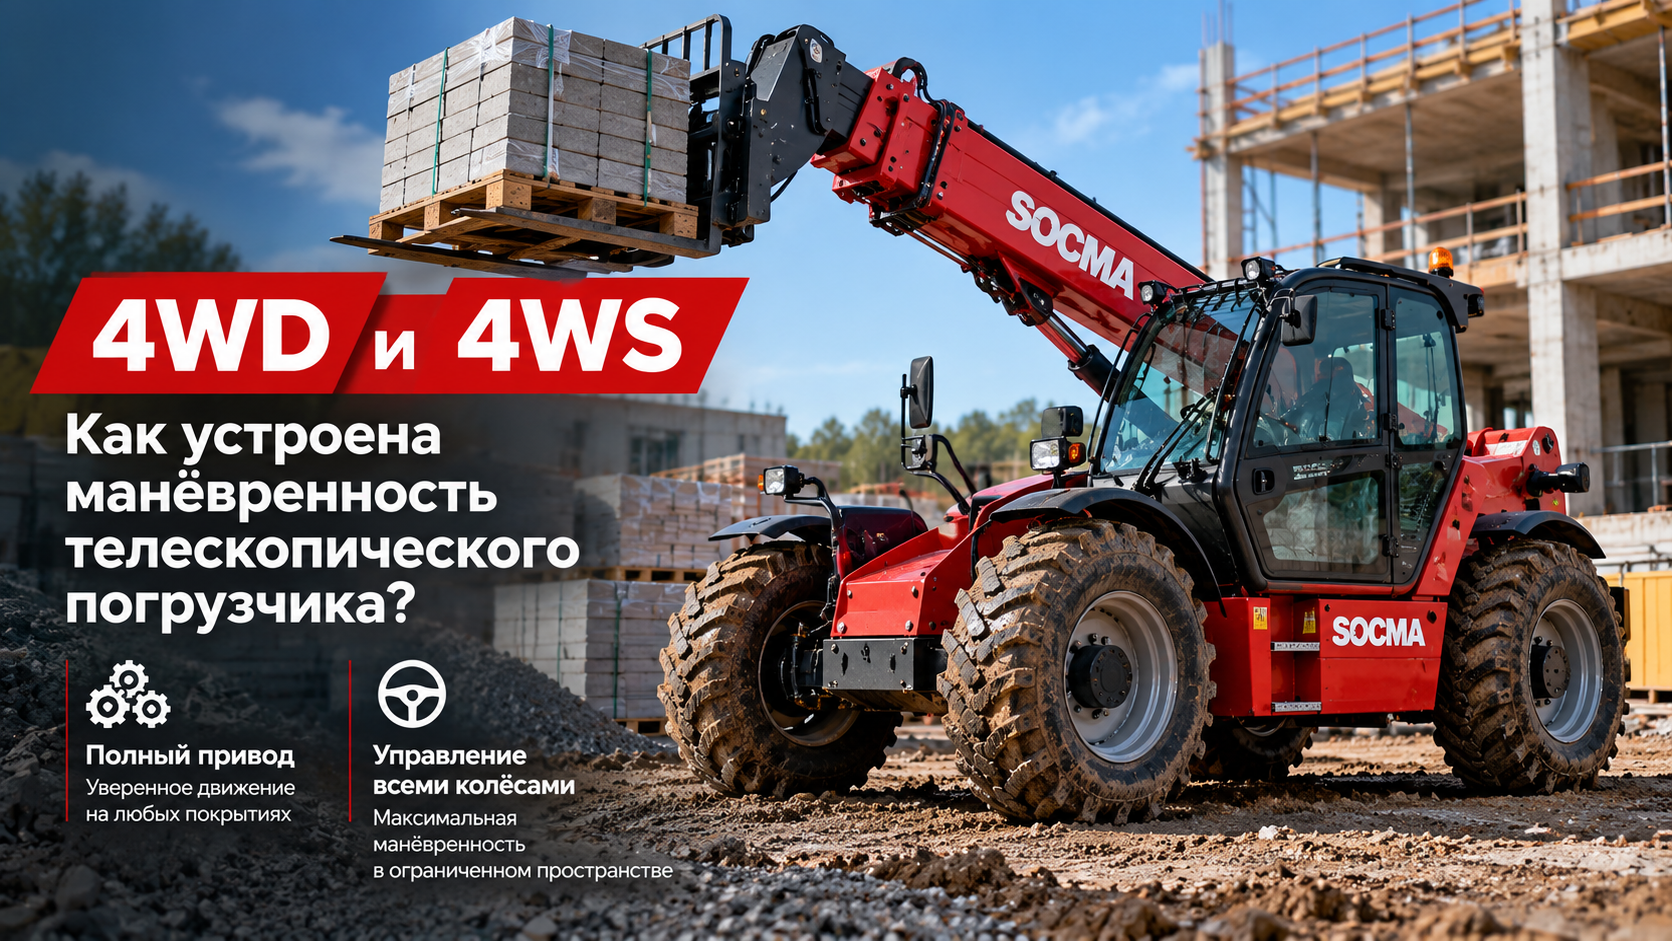
В характеристиках телескопических погрузчиков SOCMA встречаются обозначения 4WD и 4WS. На первый взгляд они похожи, но описывают совершенно разные функции. Разберём, как они работают, чем отличаются режимы рулевого управления и почему одна и та же машина может быть удобной на открытой площадке, но требовать более тщательного планирования манёвров в ограниченном пространстве.
4WD и 4WS: в чём разница?
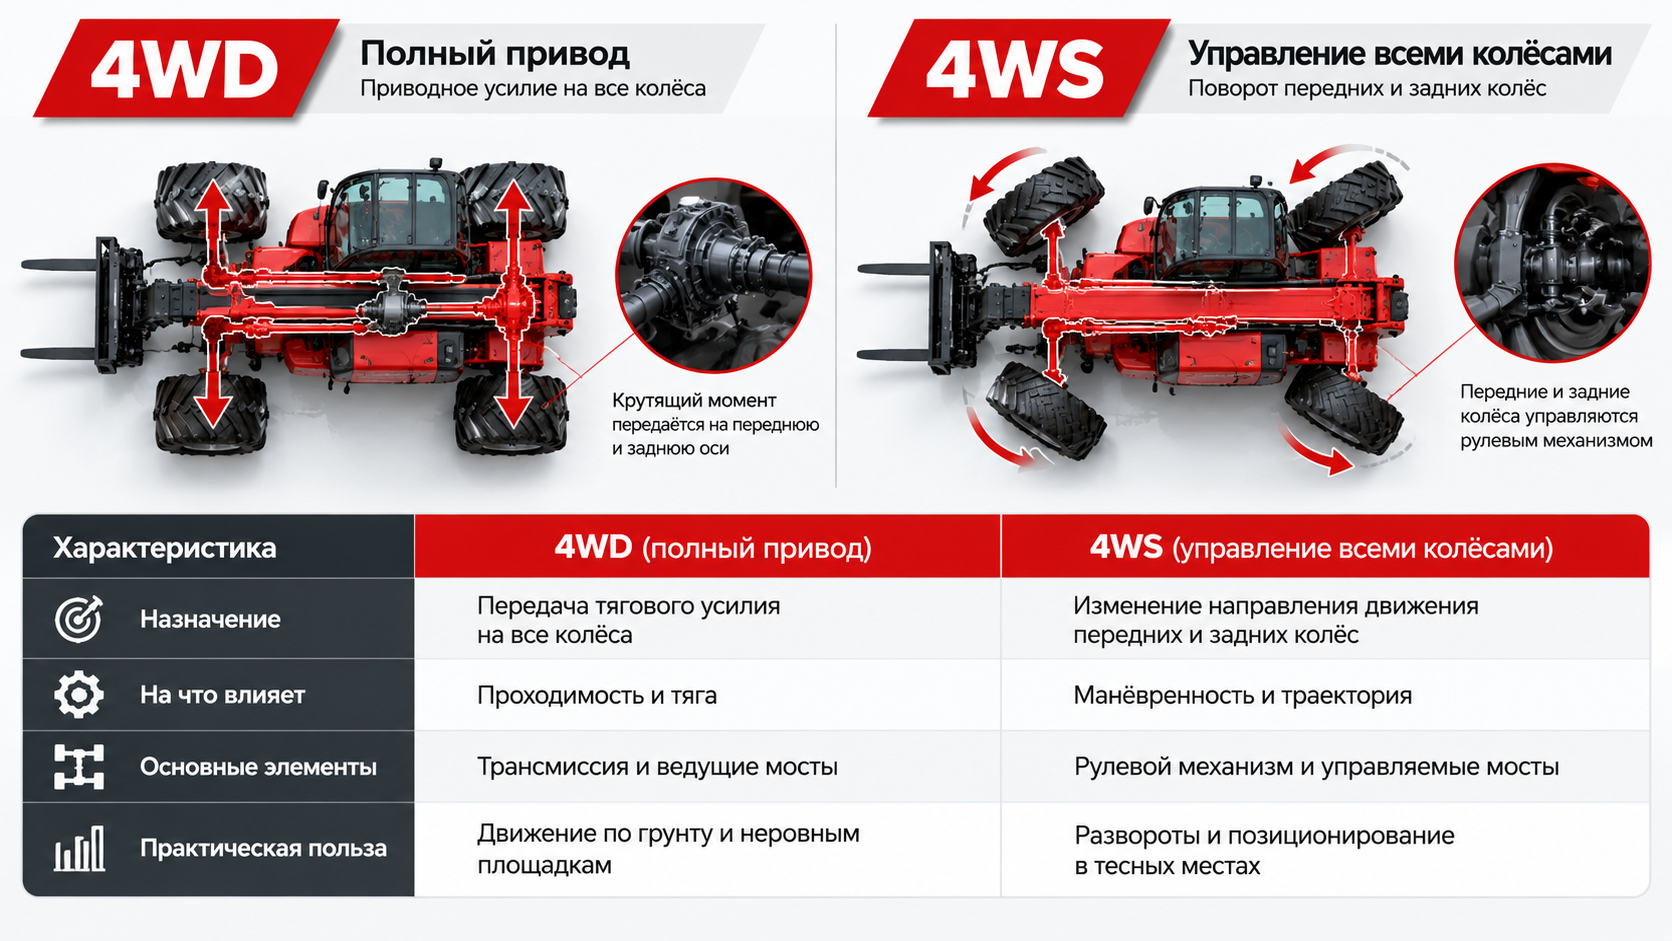
Оба обозначения относятся к колёсам, но отвечают на разные вопросы.
Four-Wheel Drive – приводное усилие может передаваться на все четыре колеса машины.
Four-Wheel Steering – система позволяет изменять направление передних и задних колёс для маневрирования.
Разница хорошо заметна на практике. Полный привод помогает погрузчику двигаться по сложному покрытию, а управление всеми колёсами – поворачивать и точнее занимать нужное положение.
При этом наличие 4WD само по себе не означает, что погрузчик оснащён 4WS. И наоборот, управляемые колёса не определяют тип привода.
У телескопических погрузчиков SOCMA соответствующих серий эти технологии применяются совместно. В документации производителя для моделей семейств HNT4007-4Z и HNT4017-4Z описаны полный привод и различные режимы рулевого управления.
Как полный привод помогает телескопическому погрузчику
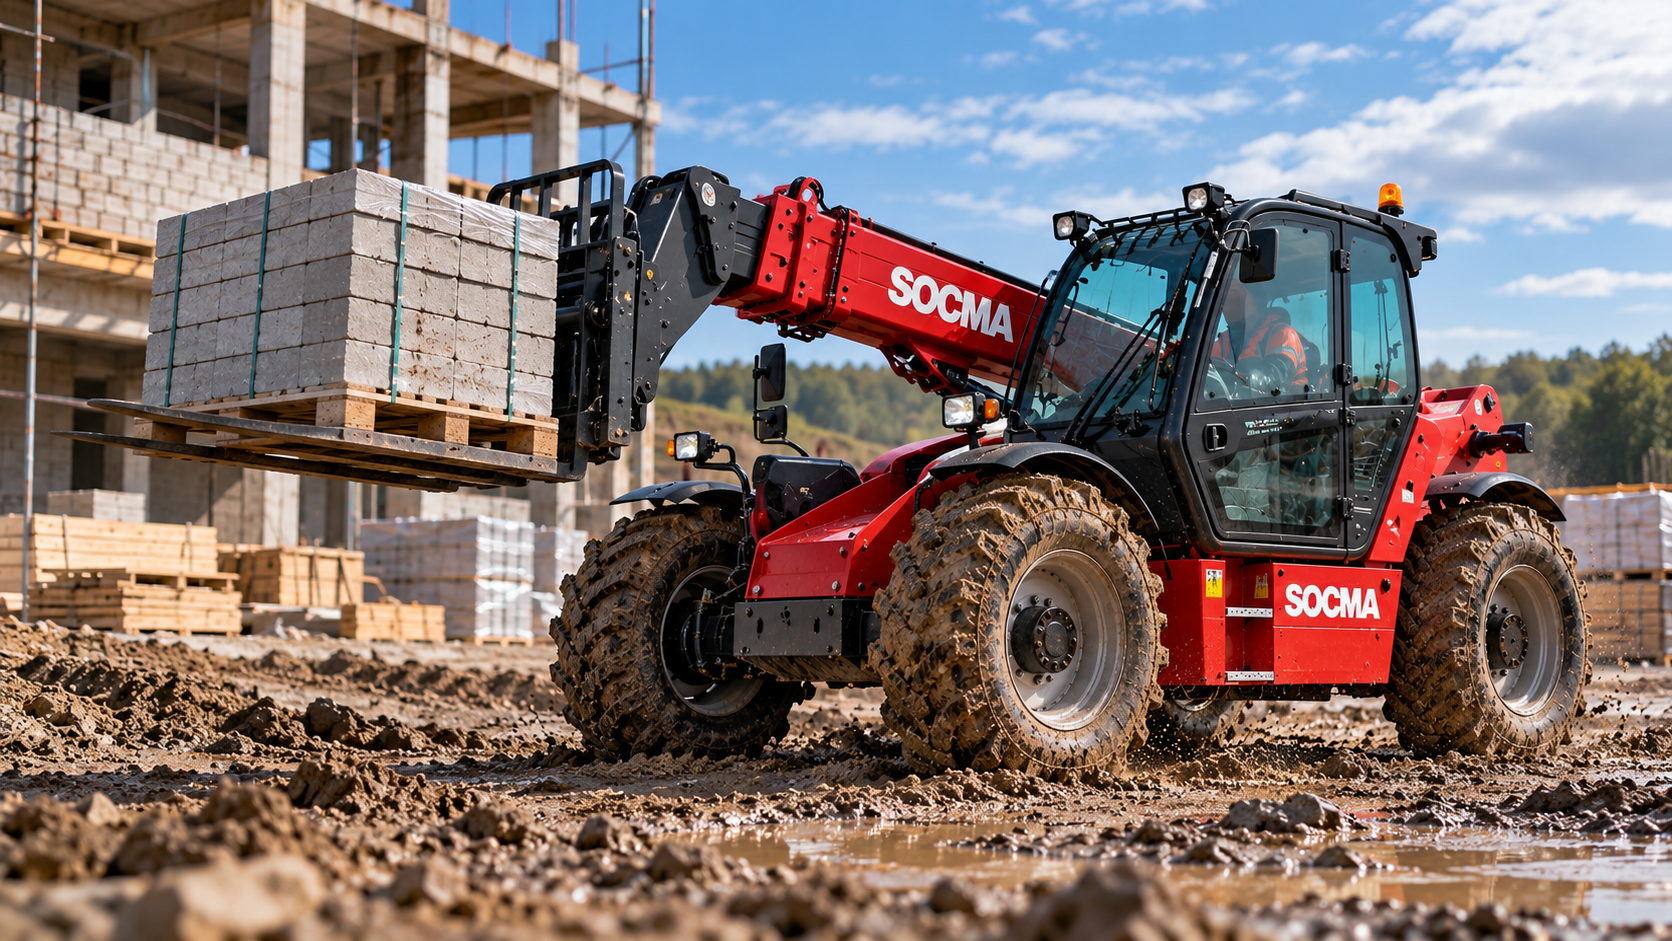
На ровном бетонном покрытии преимущество полного привода может быть не столь заметным, как на грунте или неровной площадке. Однако телескопические погрузчики часто работают именно там, где условия движения меняются в течение дня.
После дождя грунт становится мягче, на строительном объекте встречаются участки с щебнем и колеями, а на территории фермы – влажная земля, трава и неукреплённые подъездные пути.
Полный привод позволяет задействовать колёса обеих осей для создания тягового усилия. Это особенно полезно при движении по покрытиям, на которых отдельные колёса могут терять сцепление.
Например, при транспортировке паллет со строительными материалами погрузчик может сначала двигаться по асфальтированной дороге, затем съехать на уплотнённый грунт и подъехать к месту разгрузки по неровной площадке. Наличие 4WD расширяет возможности машины в таких условиях.
Но полный привод не делает технику всепроходимой. На устойчивость движения также влияют:
- тип и состояние шин;
- масса машины и перевозимого груза;
- уклон и несущая способность поверхности;
- наличие грязи, снега или рыхлого грунта;
- положение стрелы и центра тяжести.
Особенно важно учитывать, что проходимость и устойчивость – не одно и то же. Даже если погрузчик способен двигаться по определённому покрытию, это не означает, что на нём безопасно выполнять подъём груза с большим вылетом стрелы.
Три режима управления колёсами
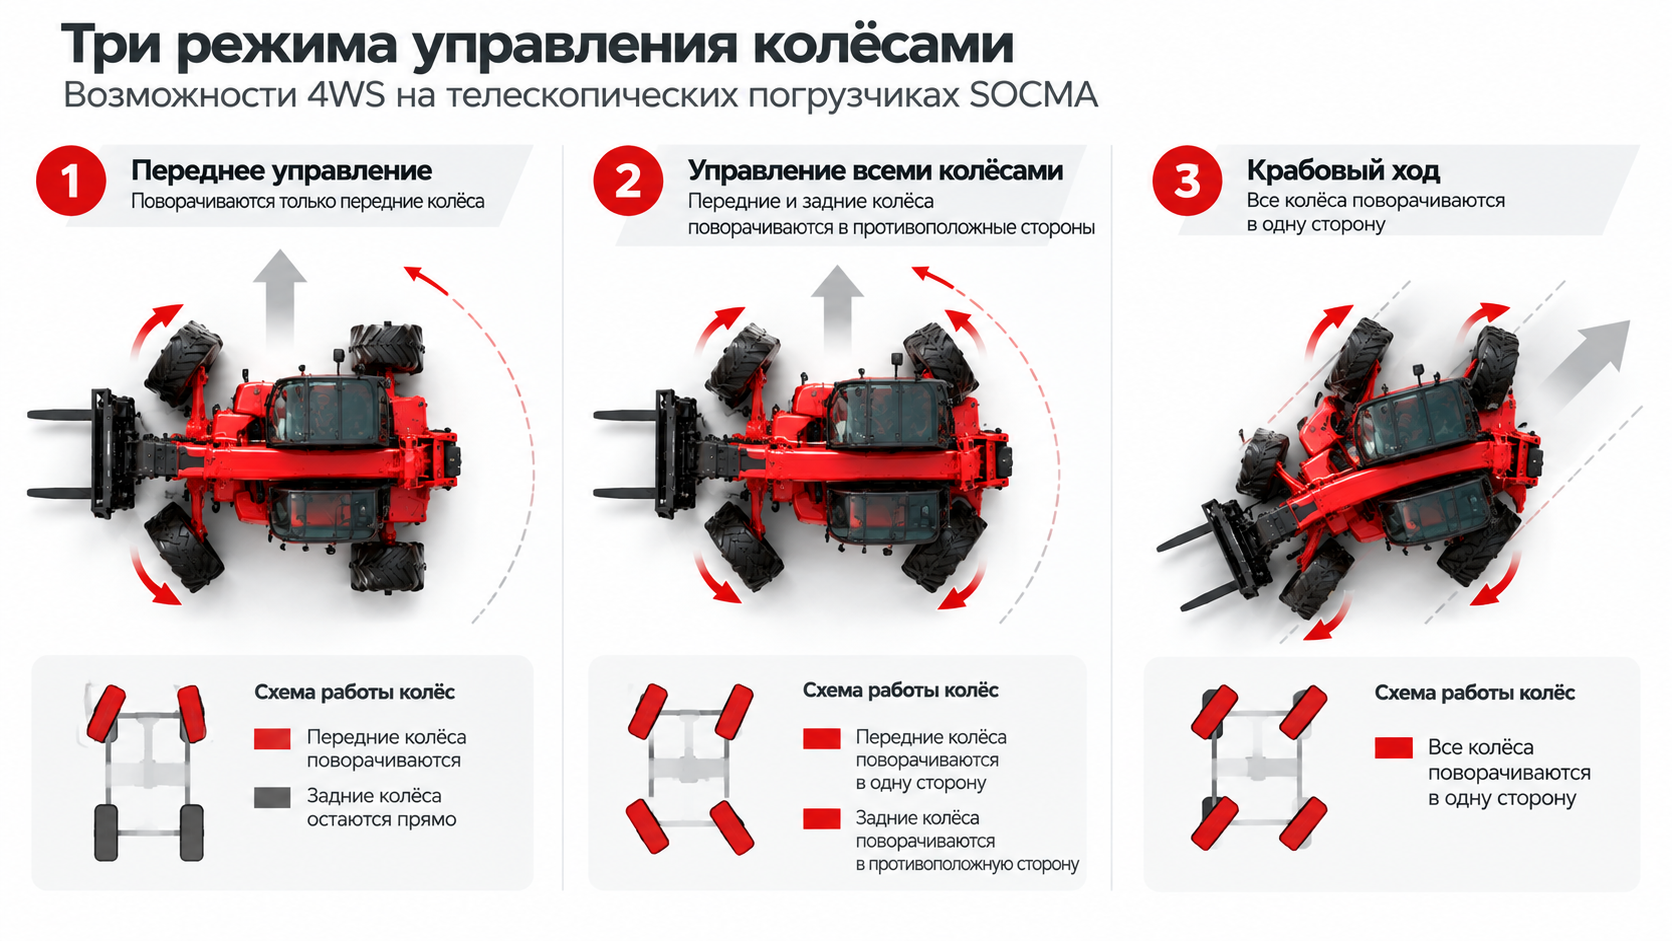
Одна из особенностей телескопических погрузчиков с системой 4WS – возможность использовать разные схемы рулевого управления.
В зависимости от комплектации конкретной машины могут предусматриваться переднее управление, управление всеми колёсами и крабовый ход. Такие режимы описаны и в технических материалах SOCMA.
01. Переднее управление
В этом режиме поворачиваются передние колёса, а задние остаются направленными прямо.
Поведение погрузчика становится привычным для водителя автомобильной техники. Такой режим подходит для движения по относительно прямым участкам, перемещения между рабочими зонами и ситуаций, когда нет необходимости в особенно компактном развороте.
Например, если телескопический погрузчик перевозит груз по длинному подъездному пути на территории предприятия, постоянное участие задних колёс в повороте не требуется.
02. Управление всеми колёсами
При обычном режиме согласованного поворота четырёх колёс передние и задние колёса отклоняются в противоположные стороны.
Это позволяет уменьшить радиус поворота и выполнить манёвр на меньшей площади по сравнению с управлением только передними колёсами.
Представим строительную площадку, на которой между штабелями материалов и ограждением осталось ограниченное пространство. Погрузчику нужно изменить направление движения, не выполняя несколько последовательных манёвров вперёд и назад.
Управление всеми колёсами помогает сократить необходимое пространство для такого разворота.
При этом важно учитывать не только траекторию колёс, но и движение задней части машины. Во время поворота противовес и другие элементы конструкции могут выходить за пределы траектории движения колёс.
03. Крабовый ход
Крабовый ход отличается от обычного поворота тем, что передние и задние колёса направляются в одну сторону.
В результате погрузчик может перемещаться по диагональной траектории, сохраняя приблизительно прежнюю ориентацию корпуса.
Это удобно, когда нужно немного сместить машину относительно груза, стены или рабочей зоны без полноценного разворота.
Например, оператор подъехал к месту разгрузки, но обнаружил, что вилы расположены немного левее нужной позиции. При наличии соответствующего режима крабовый ход может помочь скорректировать положение погрузчика.
Однако крабовый ход – не движение строго боком под прямым углом к корпусу. Машина перемещается по диагонали в пределах доступного угла поворота колёс.
Режим предназначен прежде всего для позиционирования. Порядок его включения, допустимую скорость и ограничения необходимо проверять в руководстве конкретной модели.
Как устроена манёвренность телескопических погрузчиков SOCMA
В линейке SOCMA есть телескопические погрузчики, рассчитанные на разные условия эксплуатации. При этом различия между машинами заключаются не только в высоте подъёма и грузоподъёмности.
Для сравнения рассмотрим две модели из каталога Минсистем.
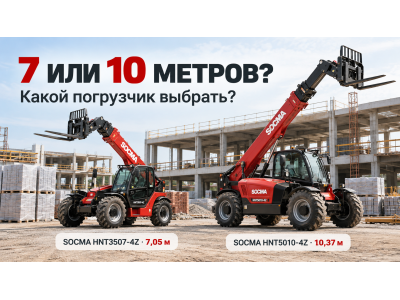
SOCMA HNT4007-4Z – для работы на высоте около 7 метров
Модель для строительных, складских и сельскохозяйственных задач
Телескопический погрузчик SOCMA HNT4007-4Z имеет номинальную грузоподъёмность 4 000 кг и максимальную высоту подъёма 7 050 мм.
Такой диапазон позволяет использовать машину для разгрузки строительных материалов, подачи грузов на высоту и перемещения продукции по территории предприятия.
В технической документации семейства HNT4007-4Z предусмотрены полный привод и управление четырьмя колёсами, включая крабовый режим.
Это особенно полезно на объектах, где погрузчик регулярно перемещается между рабочими участками и должен разворачиваться рядом со зданиями, штабелями или другой техникой.
SOCMA HNT4017-4Z – большая высота подъёма и требования к рабочему пространству
Модель для высотных погрузочно-разгрузочных работ
SOCMA HNT4017-4Z рассчитан на номинальную грузоподъёмность 4 000 кг и максимальную высоту подъёма 16 625 мм.
Несмотря на одинаковую номинальную грузоподъёмность с HNT4007-4Z, эти машины предназначены для задач разного масштаба.
Для HNT4017-4Z производитель также указывает полный привод и возможность выбора переднего, полного и крабового рулевого управления.
Но при работе с такой техникой особенно важно учитывать её габариты, траекторию поворота, пространство для установки опор и безопасное положение стрелы.
Наличие управления всеми колёсами помогает выполнять манёвры, но не отменяет необходимости заранее оценивать размеры рабочей площадки.
.png)
Посмотреть доступные модели можно в каталоге телескопических погрузчиков Минсистем.
Как манёвренность влияет на работу в разных условиях
Одна и та же система управления колёсами может давать разные преимущества в зависимости от того, где используется погрузчик.
На строительной площадке
На стройке свободное пространство постоянно меняется. Сегодня проезд открыт, а завтра рядом уже находятся строительные материалы, ограждения или другая техника.
Здесь полезно сочетание полного привода и управления всеми колёсами. Первый помогает передвигаться по неоднородному покрытию, второй – выполнять развороты и подъезжать к месту разгрузки.
Особенно заметна польза 4WS при регулярной подаче паллет с блоками, кирпичом и другими материалами на ограниченных участках.
В сельском хозяйстве
На ферме телескопический погрузчик может работать на открытой площадке, возле складов, внутри хозяйственных построек и на грунтовых подъездных дорогах.
При движении по неровному покрытию важен полный привод. А возле зданий, кормовых площадок и мест хранения материалов значение приобретает манёвренность.
Крабовый режим может быть полезен при необходимости скорректировать положение машины рядом с местом погрузки, не выполняя полный разворот.
При этом следует учитывать ширину проходов, высоту ворот и тип используемого навесного оборудования.
На складе и в ограниченном пространстве
Не каждый телескопический погрузчик подходит для работы внутри склада. Даже при наличии 4WS машина может оказаться слишком высокой или широкой для конкретного помещения.
Поэтому перед выбором необходимо проверить фактические размеры проездов, высоту дверных проёмов, расстояния между стеллажами и место для маневрирования с грузом.
Управление всеми колёсами помогает сократить пространство для поворота, но не компенсирует недостаточную ширину прохода или неподходящие габариты техники.
Почему радиус поворота не менее важен, чем 4WS
При сравнении телескопических погрузчиков покупатели часто обращают внимание на наличие полного привода и нескольких режимов управления. Однако само обозначение 4WS ещё не показывает, насколько компактно конкретная машина способна развернуться.
Для этого в технических характеристиках указывают радиус поворота.
Чем меньше радиус при сопоставимых условиях измерения, тем меньше пространства требуется для выполнения поворота. Но оценивать его отдельно от габаритов нельзя.
Например, два погрузчика могут иметь управление всеми колёсами, но отличаться колёсной базой, длиной корпуса и размерами противовеса. Соответственно, для безопасного разворота им потребуется разное пространство.
При подборе техники следует учитывать несколько параметров:
- Радиус поворота. Показывает, насколько компактно машина может маневрировать.
- Общая длина и ширина. Определяют возможность проезда между препятствиями.
- Колёсная база. Влияет на геометрию поворота вместе с конструкцией рулевого управления.
- Высота машины. Особенно важна при работе внутри зданий и под навесами.
- Габариты с навесным оборудованием и грузом. Могут существенно увеличивать пространство, необходимое для манёвра.
Следует также уточнять, какой именно радиус указан производителем – по колёсам или по внешнему контуру машины. Эти значения не равнозначны.
Если ширина рабочего коридора ограничена, полезно заранее составить схему движения погрузчика с учётом груза и навесного оборудования. Это позволит оценить не только возможность проезда, но и безопасность разворотов.
Что проверить перед выбором телескопического погрузчика
Предположим, предприятие выбирает телескопический погрузчик для перемещения паллет, разгрузки транспорта и периодической подачи материалов на высоту.
На первый взгляд достаточно определить грузоподъёмность и высоту подъёма. Но после осмотра объекта могут появиться дополнительные требования.
Например, машина должна проходить через ворота определённой высоты, разворачиваться между двумя зданиями и регулярно перемещаться по грунтовому участку.
В таком случае необходимо последовательно оценить условия движения, геометрию рабочей площадки, доступные режимы управления и характеристики конкретной комплектации.
Отдельное внимание стоит уделить грузовой диаграмме. Даже если погрузчик способен подъехать к месту разгрузки и расположить стрелу в нужном направлении, допустимая масса груза зависит от высоты и вылета.
Подробнее об этом мы рассказывали в материале «Грузовая диаграмма телескопического погрузчика: как её правильно читать».
Телескопические погрузчики SOCMA в компании Минсистем
При подборе телескопического погрузчика важно учитывать не только характеристики стрелы, но и особенности ходовой части.
Компания Минсистем предлагает телескопические погрузчики SOCMA для строительных, сельскохозяйственных и производственных задач. В ассортименте представлены машины с различной высотой подъёма, грузоподъёмностью и конструктивными особенностями.
При выборе специалисты компании помогут сопоставить характеристики доступных моделей с условиями объекта: покрытием площадки, шириной проездов, требуемой высотой подъёма и особенностями грузов.
Ознакомиться с техникой можно в каталоге Минсистем. Также доступны решения по навесному оборудованию, лизингу и сервисному обслуживанию.
Что в итоге важнее – 4WD или 4WS?
Противопоставлять полный привод и управление всеми колёсами неправильно: эти системы выполняют разные задачи и дополняют друг друга.
4WD отвечает за передачу тягового усилия и помогает погрузчику передвигаться по покрытиям с различными условиями сцепления. 4WS влияет на манёвренность, позволяя использовать разные схемы поворота колёс, если они предусмотрены конструкцией.
Но даже наличие обеих систем не означает, что любая машина одинаково хорошо подойдёт для тесного склада, фермы или строительной площадки.
Решающее значение имеют радиус поворота, габариты, характеристики грузов и реальные условия эксплуатации. Именно эти параметры позволяют определить, насколько удобным и эффективным окажется телескопический погрузчик на конкретном объекте.